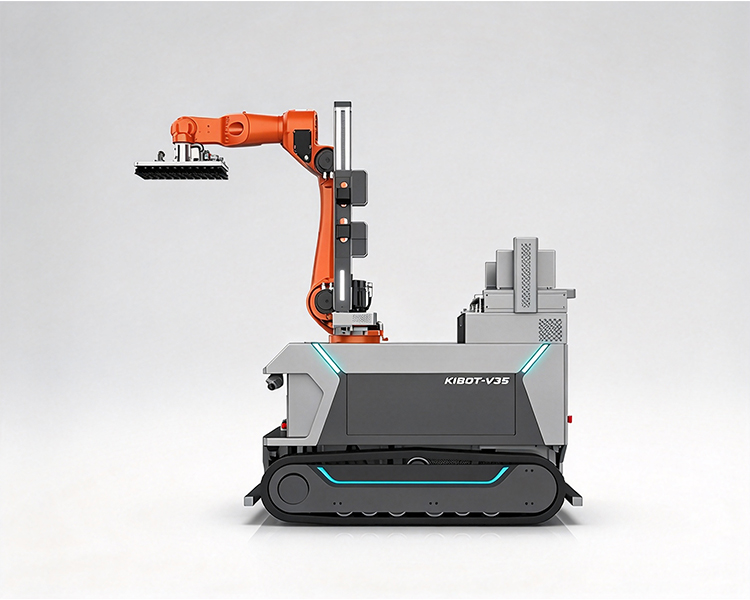
Multi-modal Perception & Spatial Modeling
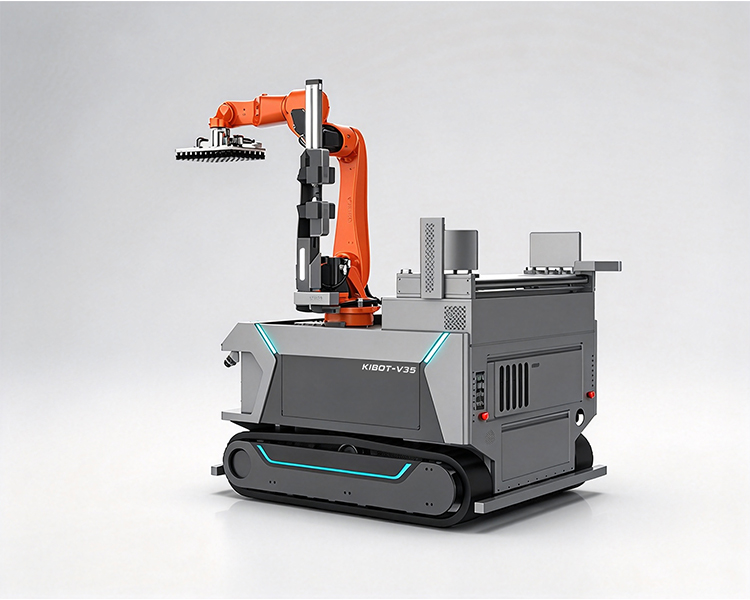
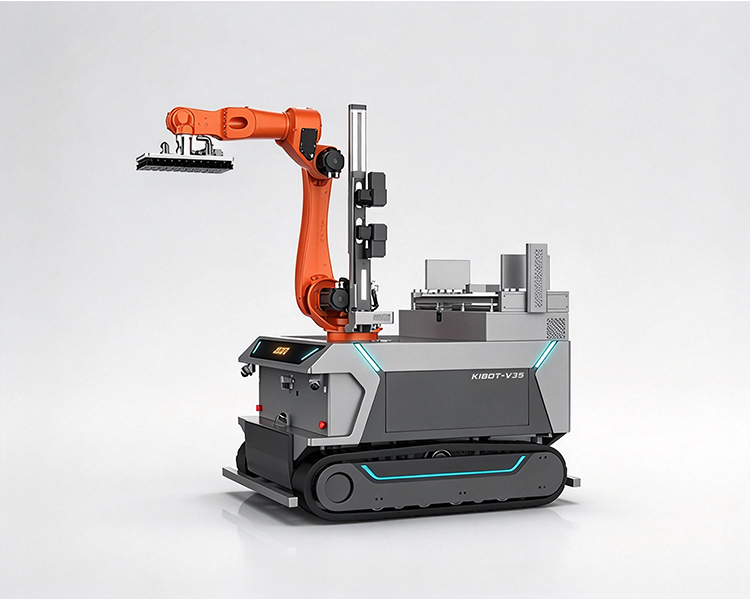
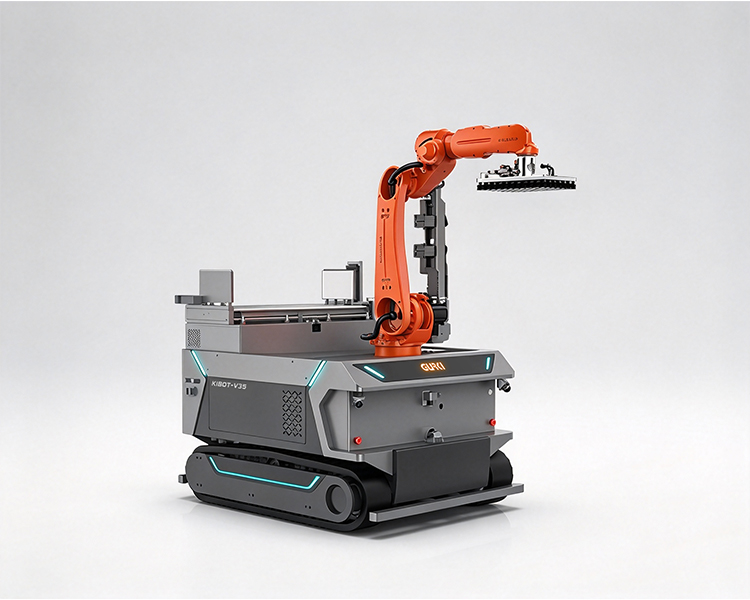
Integrating 3D vision and LiDAR, it recognizes compartments, cargo and available working space in real time.
Loading Planning and Space Optimization
By taking compartment space, cargo dimensions and handling rules into account, the robot optimizes picking sequences and calculates the optimal placement positions.
Vision-Guided Grasping & Placement
The system acquires cargo poses through 3D vision and implements motion planning to deliver stable grasping and precise placement.
Autonomous Positioning and Compartment Access
Integrating SLAM positioning and environmental perception, the robot realizes autonomous compartment entry and exit, as well as dynamic adjustment of working positions.
Integrated Mobile Operation Collaboration
It collaborates the chassis, robotic arm, vision system and conveying equipment to realize continuous operations of movement, grasping and loading/unloading.